
THIRD DIMENSION · MEDICIÓN AUTOMATIZADA
Third Dimension Vectro 2
Third Dimension Vectro 2 integra la medición láser sin contacto en robots o puestos fijos. Captura perfiles 2D para comprobar separaciones, enrase, bordes y avellanados dentro de un recorrido de inspección automatizado, con sensores elegidos para la geometría de la pieza.
- Medición automatizada de perfiles 2D
- Sensores intercambiables T-Series
- Integración con robots y puestos fijos
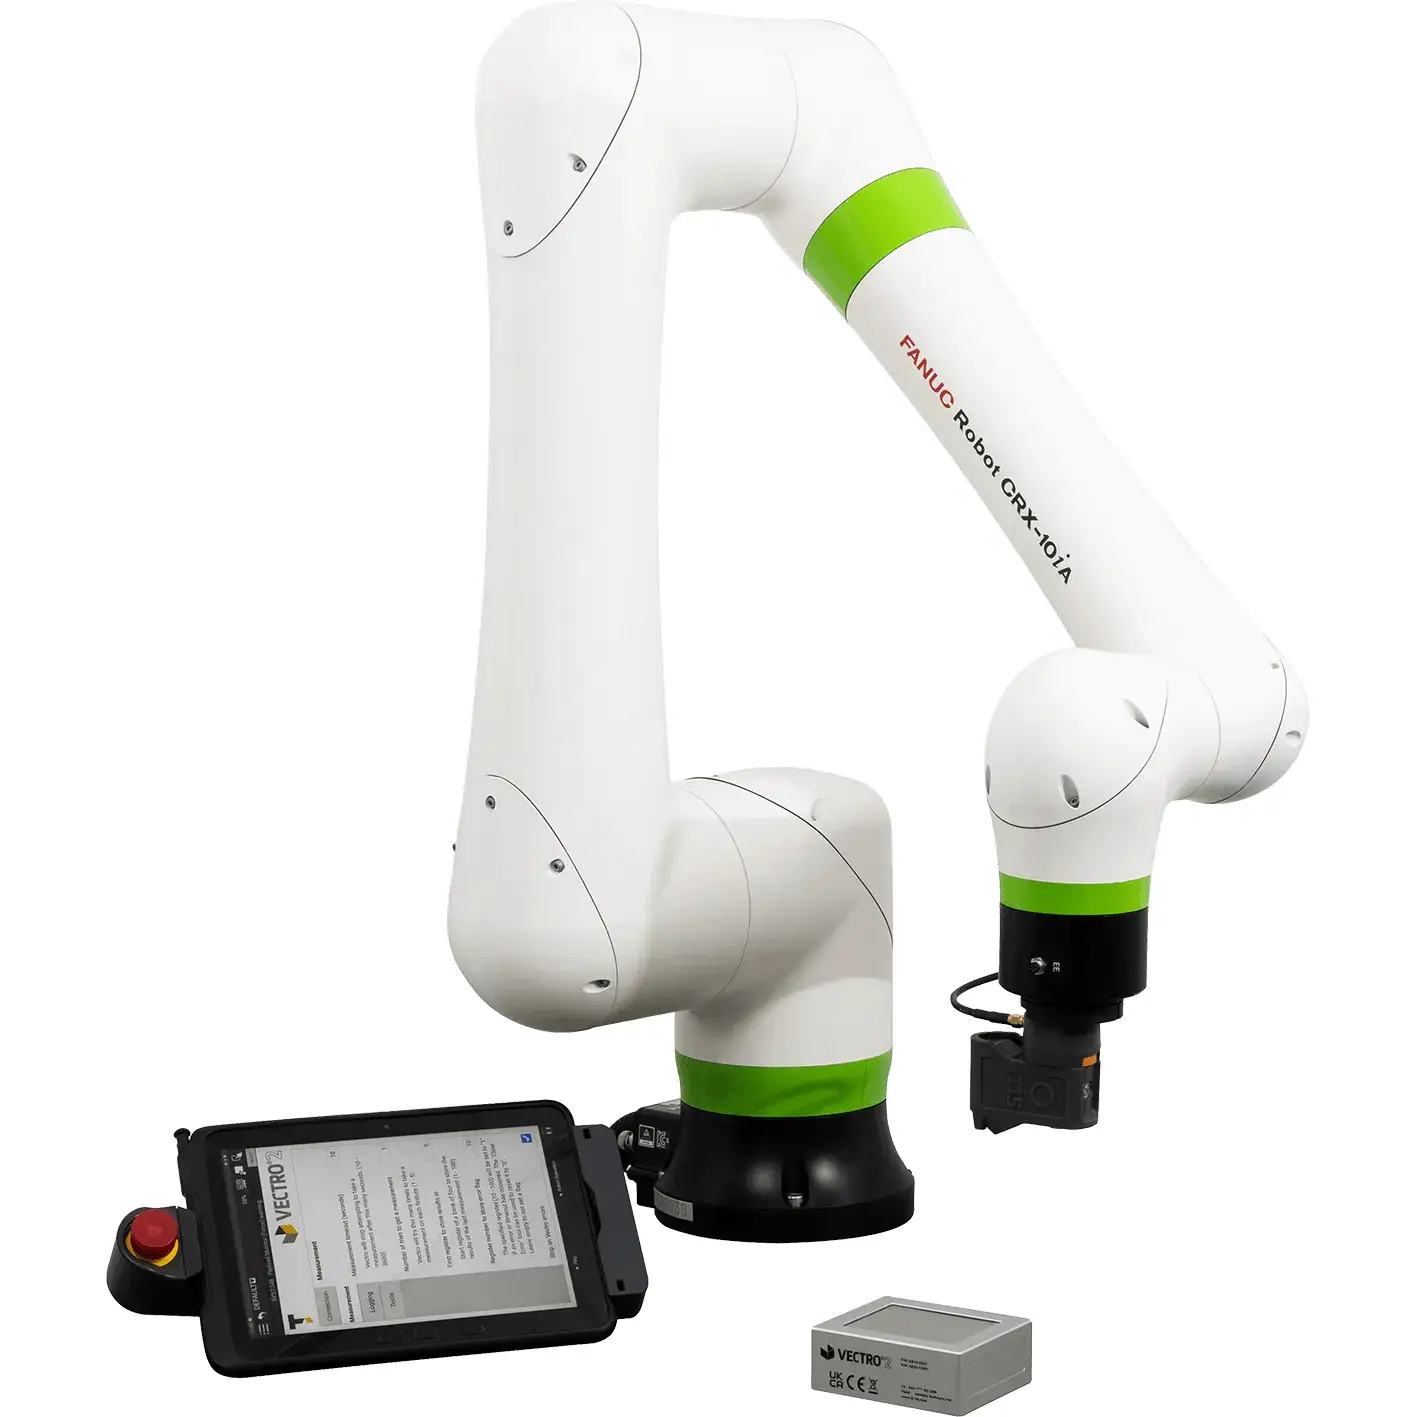
Third Dimension Vectro 2Metrología industrial
Perfil sin contacto
Obtiene la sección de la característica para calcular dimensiones locales sin apoyar una punta sobre la pieza.
Montaje flexible
Puede instalarse en un brazo robótico o en un soporte fijo, según cómo se posiciona la pieza.
Plugins de robot
Los complementos dedicados a plataformas compatibles incorporan operaciones de Vectro 2 en la programación del robot.
Interfaces de integración
Ofrece TCP/IP, Modbus TCP, entradas y salidas y LINK SDK .NET para comunicar el control y los resultados.
DESCRIPCIÓN
Medición dentro del recorrido automatizado
En una inspección repetida, el sistema debe llevar el sensor al punto de control y relacionar cada resultado con su característica. Vectro 2 permite incorporar la captura del perfil al recorrido de un robot o a un puesto fijo. El programa determina qué geometría se evalúa y qué dato necesita recibir el control de calidad.
La medición analiza perfiles 2D locales, como radios, chaflanes, separación y enrase. La selección del cabezal T-Series debe responder al tamaño y al acabado de esa geometría. Para llevar el sensor manualmente a distintos puntos, la alternativa portátil es GapGun; Vectro 2 corresponde a la integración automatizada.
PROBLEMAS QUE RESUELVE
Problemas que resuelve
Relacione el posicionamiento, la captura y los resultados dentro de una misma tarea de inspección.
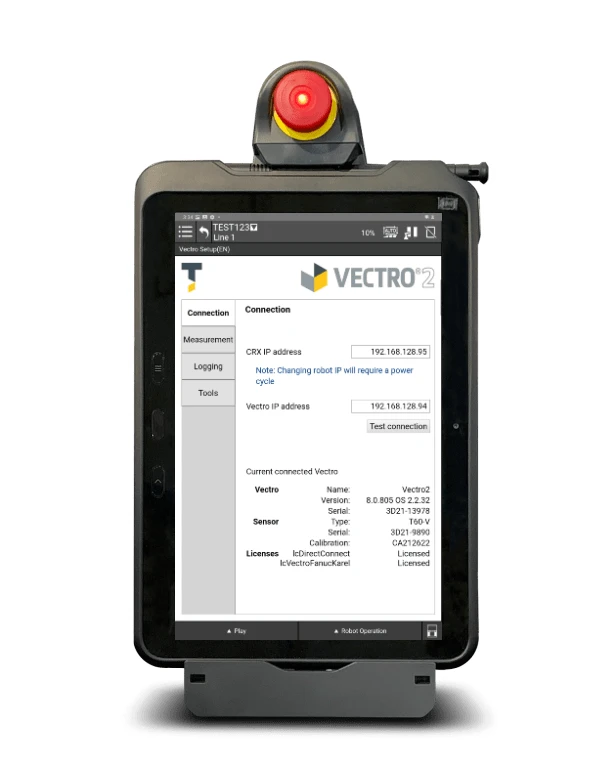
Repetir el recorrido de control
El programa del robot posiciona el sensor en los puntos previstos y ejecuta las funciones de medición. La secuencia relaciona cada captura con la característica que debe comprobarse en la pieza.
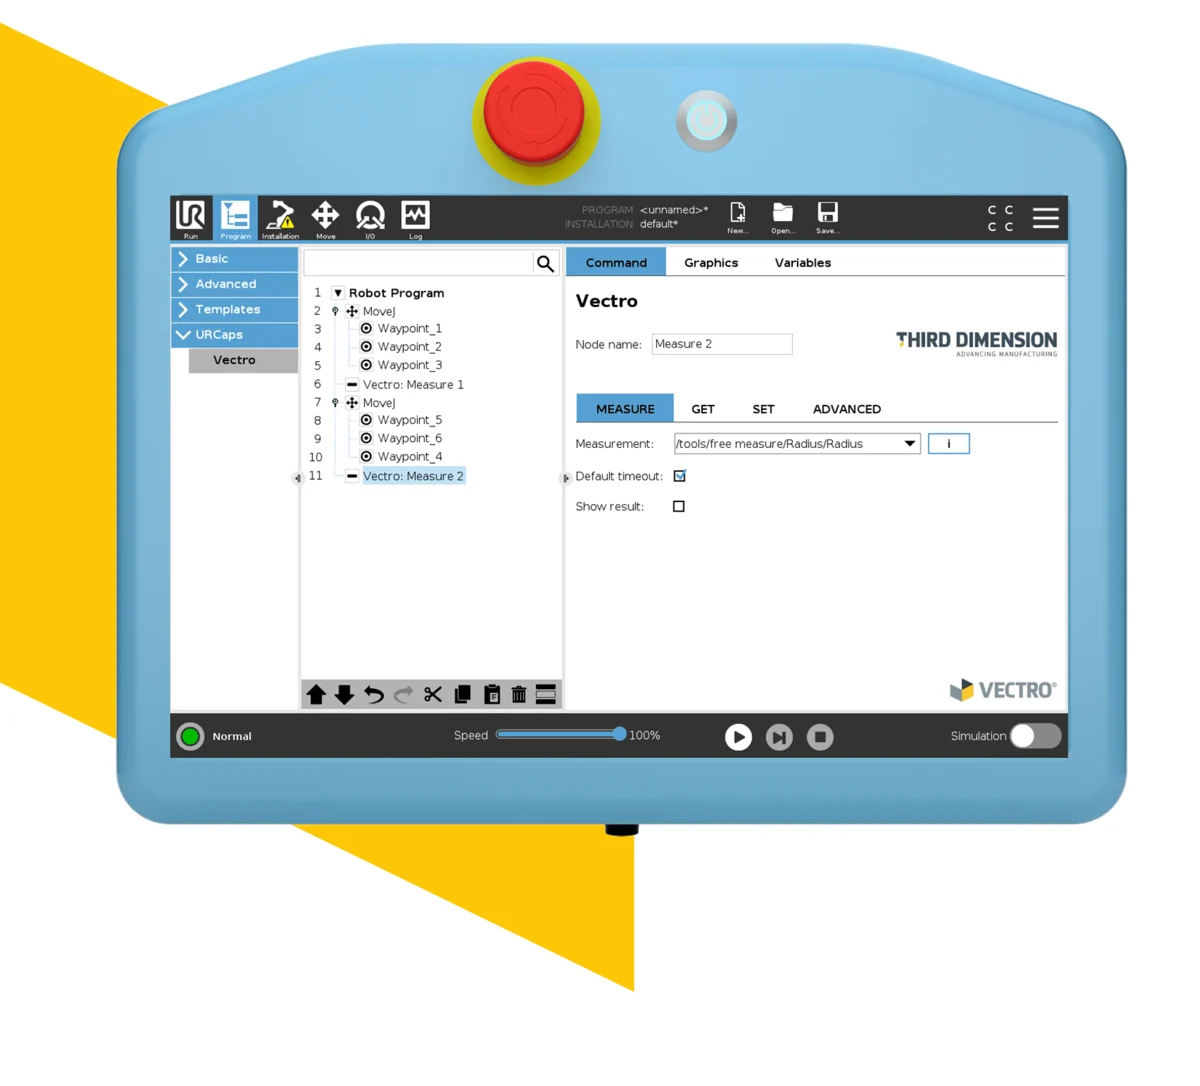
Integrar el punto de control
El programa del robot vincula la posición del sensor con la característica que debe medir. El complemento compatible incorpora las operaciones de Vectro 2 al entorno de programación de esa plataforma.
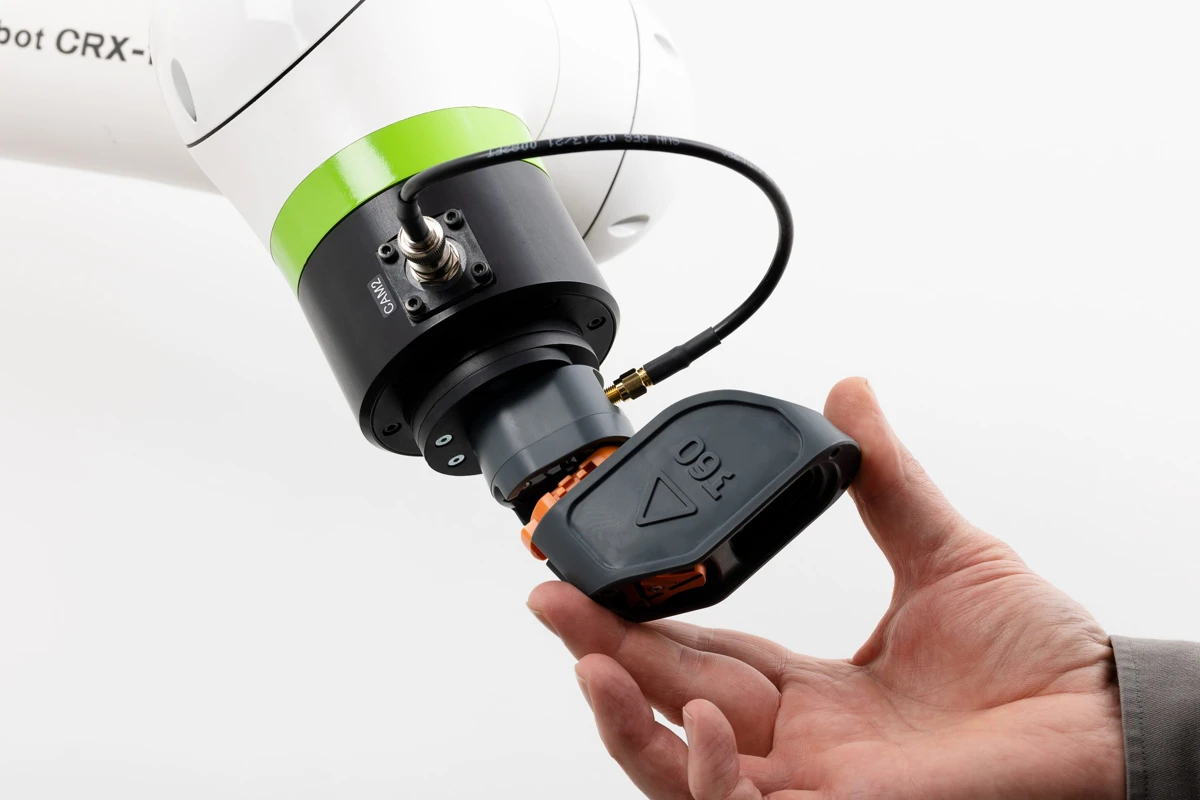
Adaptar la captura
Una unión amplia y un borde pequeño requieren campos diferentes. Los cabezales T-Series intercambiables permiten elegir el campo y el tratamiento óptico según la geometría y el acabado.
CAPACIDADES
De la captura al sistema de calidad
Elija cómo se ejecuta la medición y cómo se comunica dentro del proceso.
Programación de mediciones
El complemento específico de la plataforma incorpora comandos de Vectro 2 a la interfaz de programación. Así puede relacionar cada operación de medición con el recorrido del robot.
Montaje del sensor
Los paquetes dedicados reúnen el montaje del sensor, el cableado y el complemento de programación. Verifique el paquete que corresponde al modelo del robot para preparar el punto de inspección.
Comunicación con el control
TCP/IP, Modbus TCP y entradas y salidas ofrecen alternativas de conexión con la instalación. La interfaz se elige a partir del equipo que gobierna el ciclo y recibe la información.
Datos para análisis
El software LINK y su SDK .NET permiten integrar el control y los datos de medición. La salida CSV ofrece una vía para utilizar resultados en el flujo de análisis correspondiente.
APLICACIONES
Aplicaciones
La geometría y el acceso al punto de control orientan la selección del sensor y del posicionamiento.
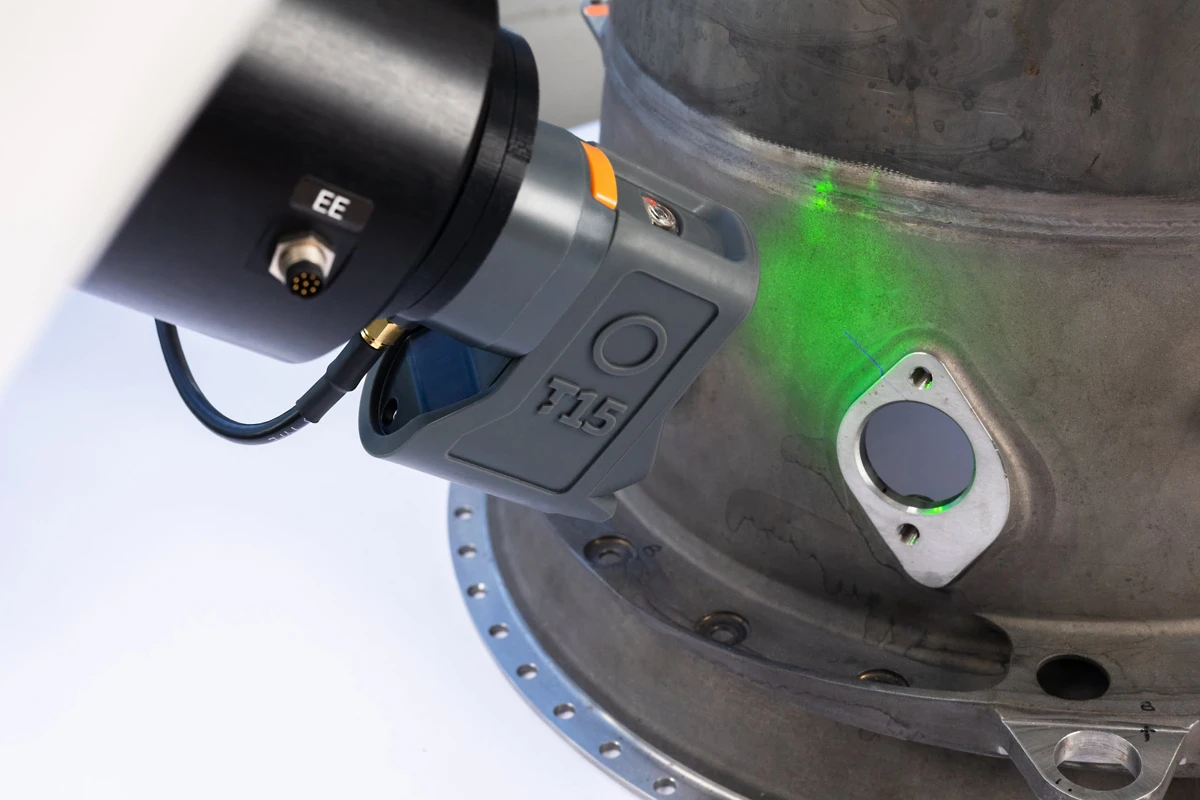
Perfiles curvos
Un robot puede posicionar el sensor junto a distintas zonas de una pieza curva. El perfil capturado permite comprobar características locales, como radios o ángulos, dentro del campo del cabezal.
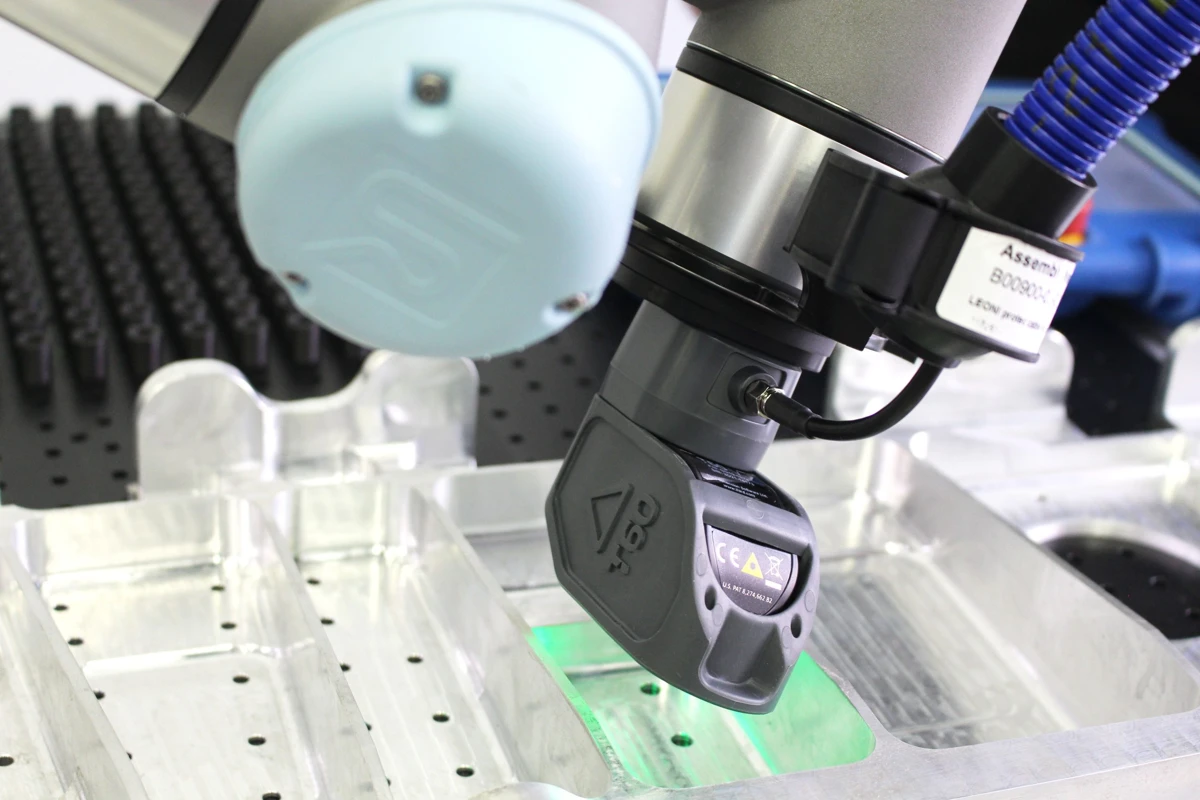
Componentes mecanizados
Controle características de perfiles en piezas mecanizadas mediante una secuencia automatizada. El tamaño del detalle, el acabado y la orientación del punto definen la configuración de captura.
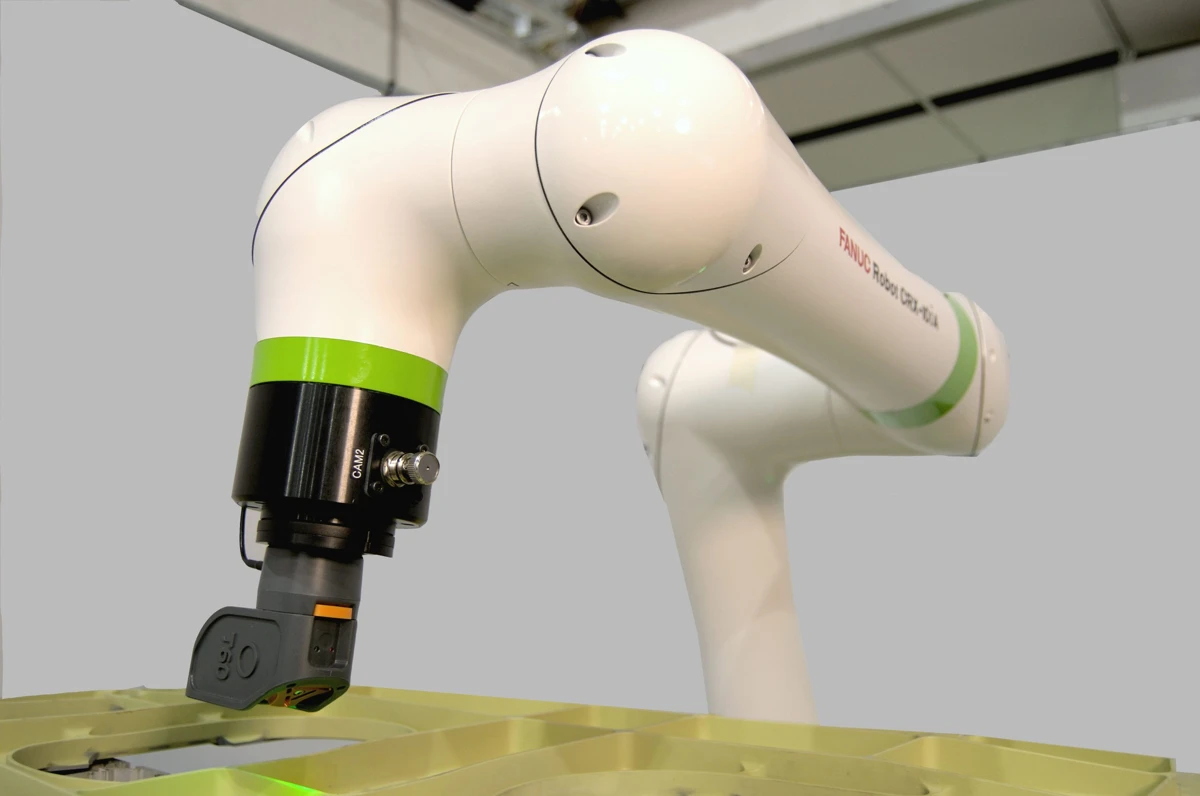
Avellanados
Un cabezal dedicado permite medir características de avellanados en placas y componentes. La automatización del posicionamiento relaciona cada captura con el orificio previsto en el recorrido.
CONFIGURACIÓN
Configuración del puesto de inspección
Defina la característica y su acceso antes de resolver el montaje y las interfaces.
Sensor y geometría
Relacione campo de medición, tamaño del detalle y acabado. T-Series ofrece cabezales para uniones, bordes y avellanados que deben corresponder al control requerido.
Posicionamiento
Distinga un montaje sobre robot de un sensor fijo frente a una pieza posicionada. El acceso, la orientación y los puntos de control determinan la composición del puesto.
Control y resultados
Identifique el robot o controlador, la secuencia y el destino de los datos. Esa información permite evaluar el plugin, la interfaz de comunicación y el software de integración.
ACOMPAÑAMIENTO
Implementación y soporte
MultiCAM lo acompaña para relacionar la medición con su pieza y su proceso de inspección.
Selección técnica
MultiCAM releva la característica, la superficie y el acceso al punto de control. Esa información orienta la selección del sistema y de los sensores de medición.
Implementación
El asesoramiento y la integración de soluciones de metrología parten de la tarea concreta y del flujo de datos de calidad. MultiCAM lo ayuda a organizar la incorporación de la medición.
Capacitación
La capacitación personalizada aborda el uso de la solución y las necesidades de los usuarios. Permite preparar al equipo de trabajo para las tareas de inspección de su aplicación.
Soporte técnico
Puede consultar por asistencia técnica durante el uso. Describa la configuración, la pieza y la dificultad observada para orientar la revisión del caso.
Comparta su pieza, los puntos de control y el esquema del puesto para iniciar la evaluación. Conozca nuestras capacitaciones y el soporte técnico.
PREGUNTAS FRECUENTES
Preguntas frecuentes
Criterios para incorporar la medición al proceso.
¿Vectro 2 es un escáner de toda la pieza en 3D?
Vectro 2 mide características locales mediante perfiles láser 2D. Su tarea es comprobar dimensiones como separación, enrase, radios, bordes o avellanados. Para obtener una malla tridimensional completa conviene evaluar una solución de escaneo 3D.
¿En qué robots se integra con un plugin específico?
La integración requiere un complemento dedicado a una plataforma compatible. Identifique el modelo y el entorno de programación del robot para verificar el paquete de Vectro 2 que corresponde a esa instalación.
¿Puede utilizarse sin montar el sensor en un robot?
El sensor puede instalarse en un soporte fijo. En esa composición, la pieza y sus características deben posicionarse frente al campo del cabezal para ejecutar el control previsto.
¿Cómo se comunica con el controlador del puesto?
Las alternativas incluyen TCP/IP, Modbus TCP, entradas y salidas y LINK SDK .NET. La elección depende del controlador, de la secuencia y de los datos que necesita recibir el proceso.
¿Cuándo elegir Vectro 2 y cuándo GapGun?
Vectro 2 corresponde a la medición integrada en un puesto automatizado. GapGun permite que el operador lleve el equipo a los puntos de control. La forma de posicionar la captura dentro del proceso orienta la elección.
Evalúe Vectro 2 para su proceso
Cuéntenos qué característica necesita controlar y cómo se posiciona la pieza. MultiCAM lo ayuda a orientar la selección de la solución.